自主巡检
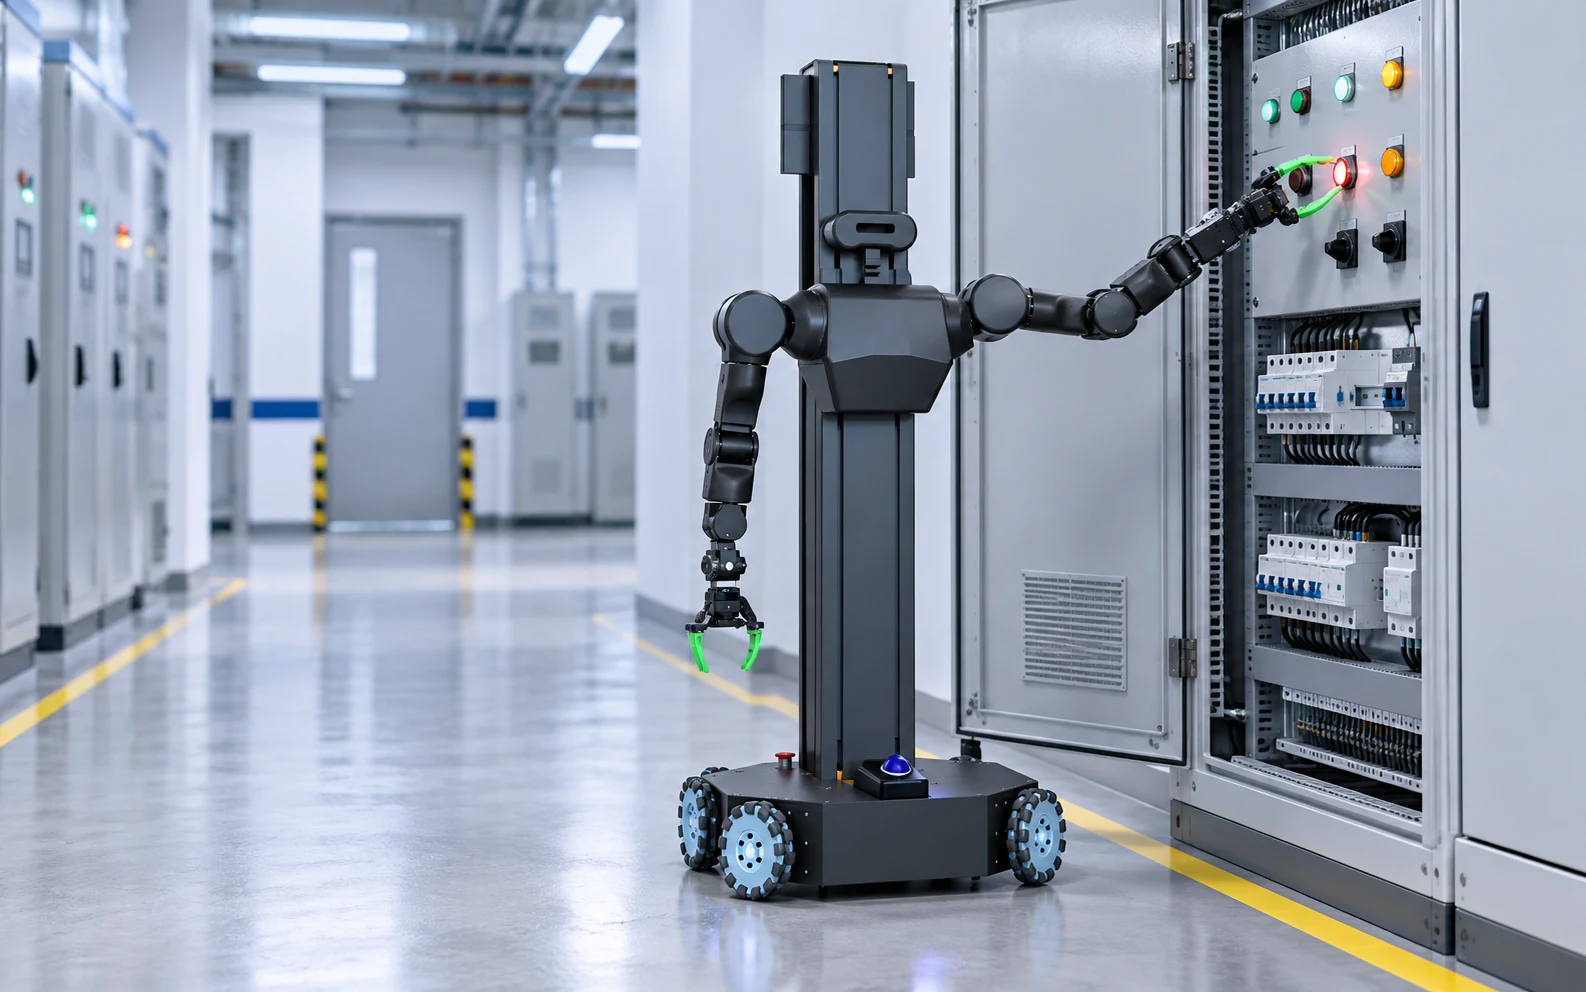
按照预设路线与点位完成现场移动,采集仪表、指示灯、柜体和环境状态。
MOBILE MANIPULATION
从机器人本体、任务执行到平台管理,让每一个环节保持清晰、连贯并可持续扩展。
按照预设路线与点位完成现场移动,采集仪表、指示灯、柜体和环境状态。
结合全向移动、升降与双臂能力,执行按钮按压、开关复核和简单设备交互。
遇到复杂工况时转入人工确认或远程操作,保持任务过程清晰、可控。
统一记录任务步骤、现场图像、操作结果和异常信息,连接复核与后续处置。
任务流程
OPERATIONS CONSOLE
集中编排巡检路线、查看机器人状态、确认操作结果并追踪异常处置。
LIBARK OPERATIONS
路线 01 · 12 个点位
人工确认节点
计划 16:30
START A CONVERSATION