面向真实任务的机器人平台
移动、操作与开放开发,统一在一个机器人平台。
从机器人本体到完整任务系统
从现场巡检到按钮、开关与设备交互。
连接课程、仿真、真机实验与科研项目。
LIBARK PRODUCTS
自主研发机器人本体、控制系统与智能算法,为科研、数据采集及行业应用提供开放、可扩展的机器人平台。
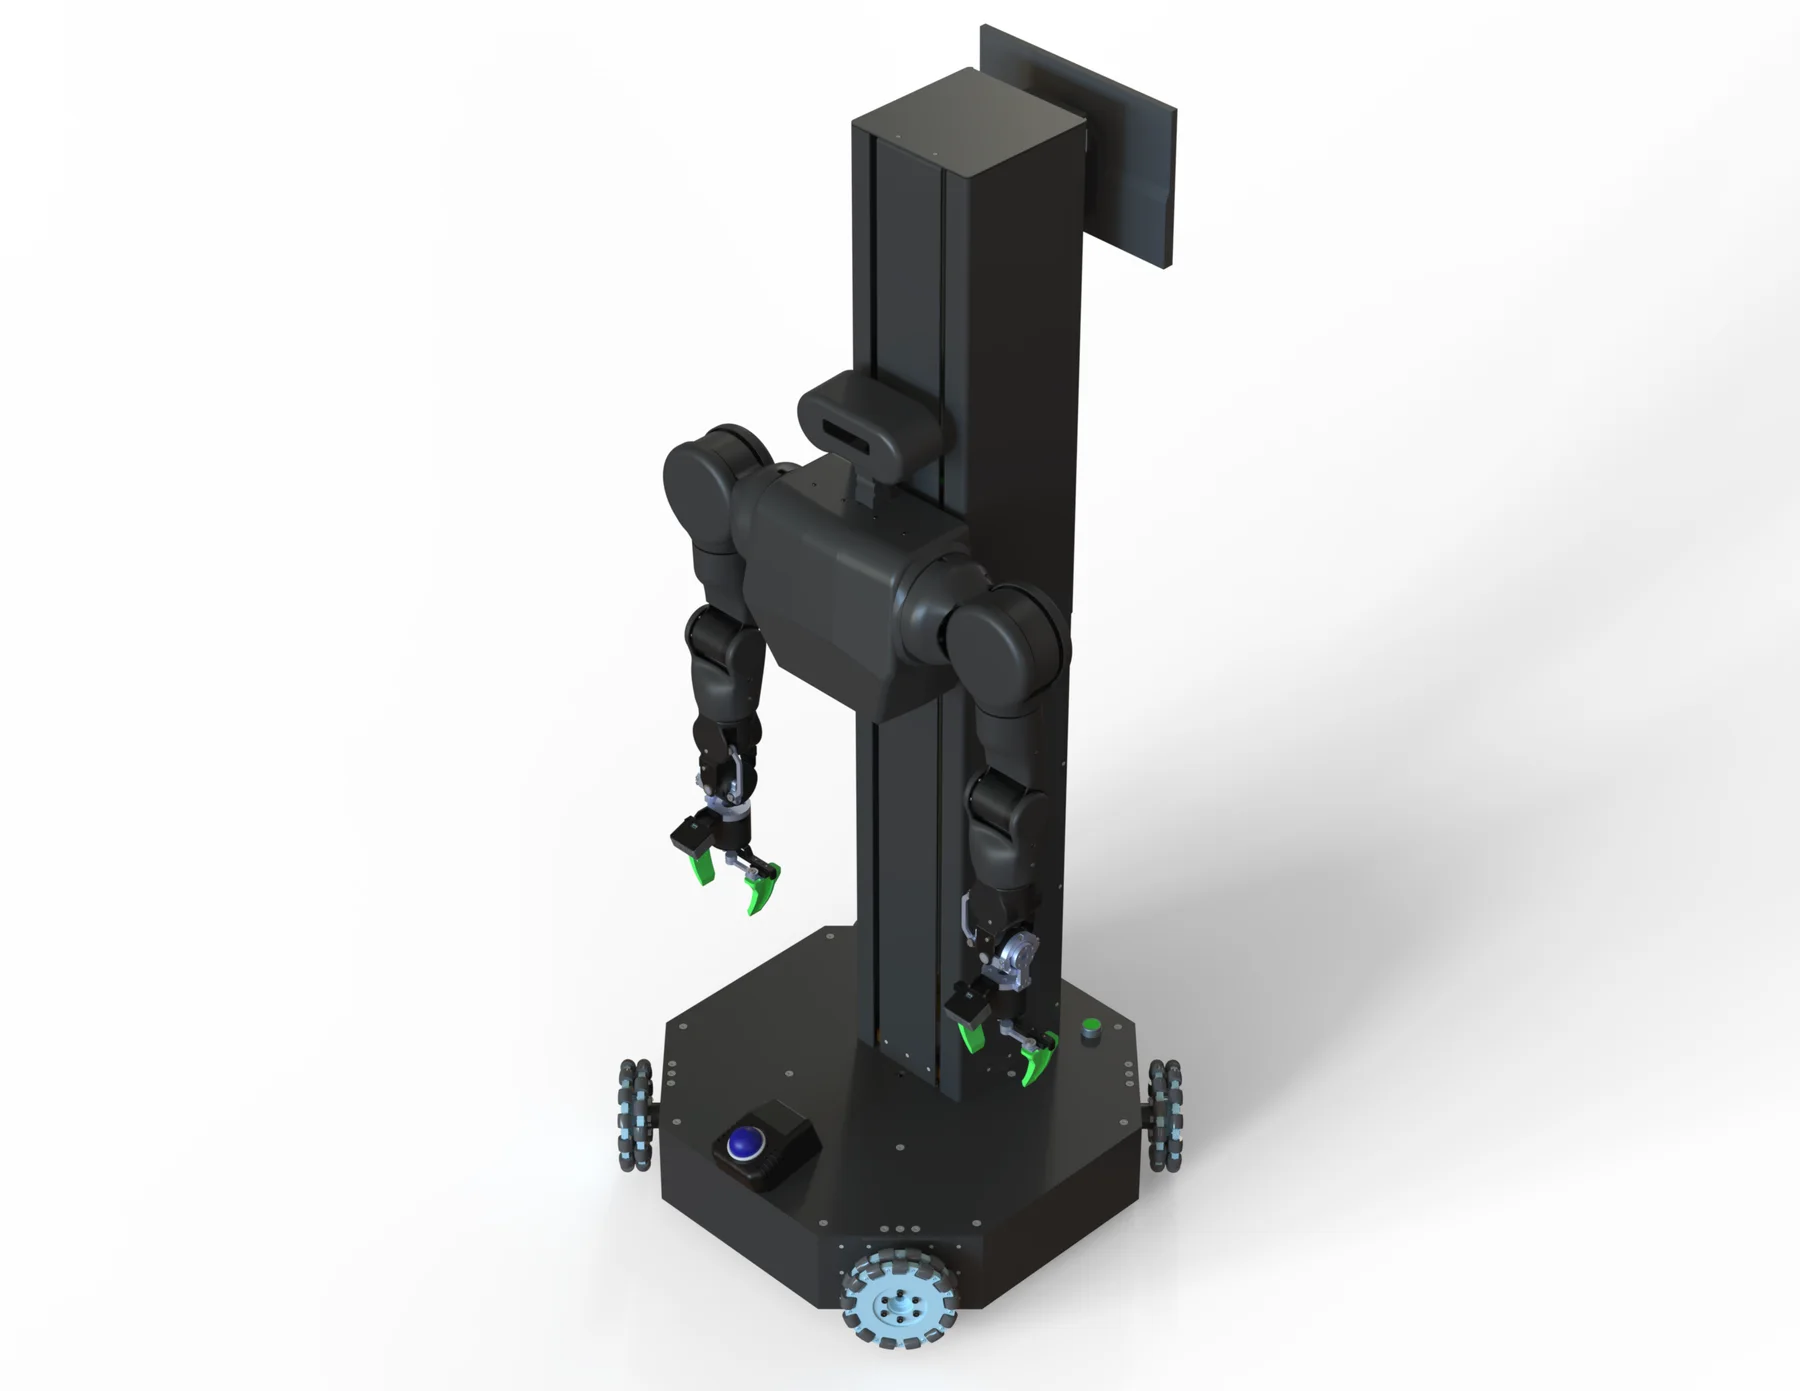
全向轮式双臂机器人
四轮全向移动操作机器人,配备双臂 7 自由度机械臂与腰部升降结构,面向数据采集、服务应用、科研教学与农业分拣。