面向真实任务的机器人平台
移动、操作与开放开发,统一在一个机器人平台。
从机器人本体到完整任务系统
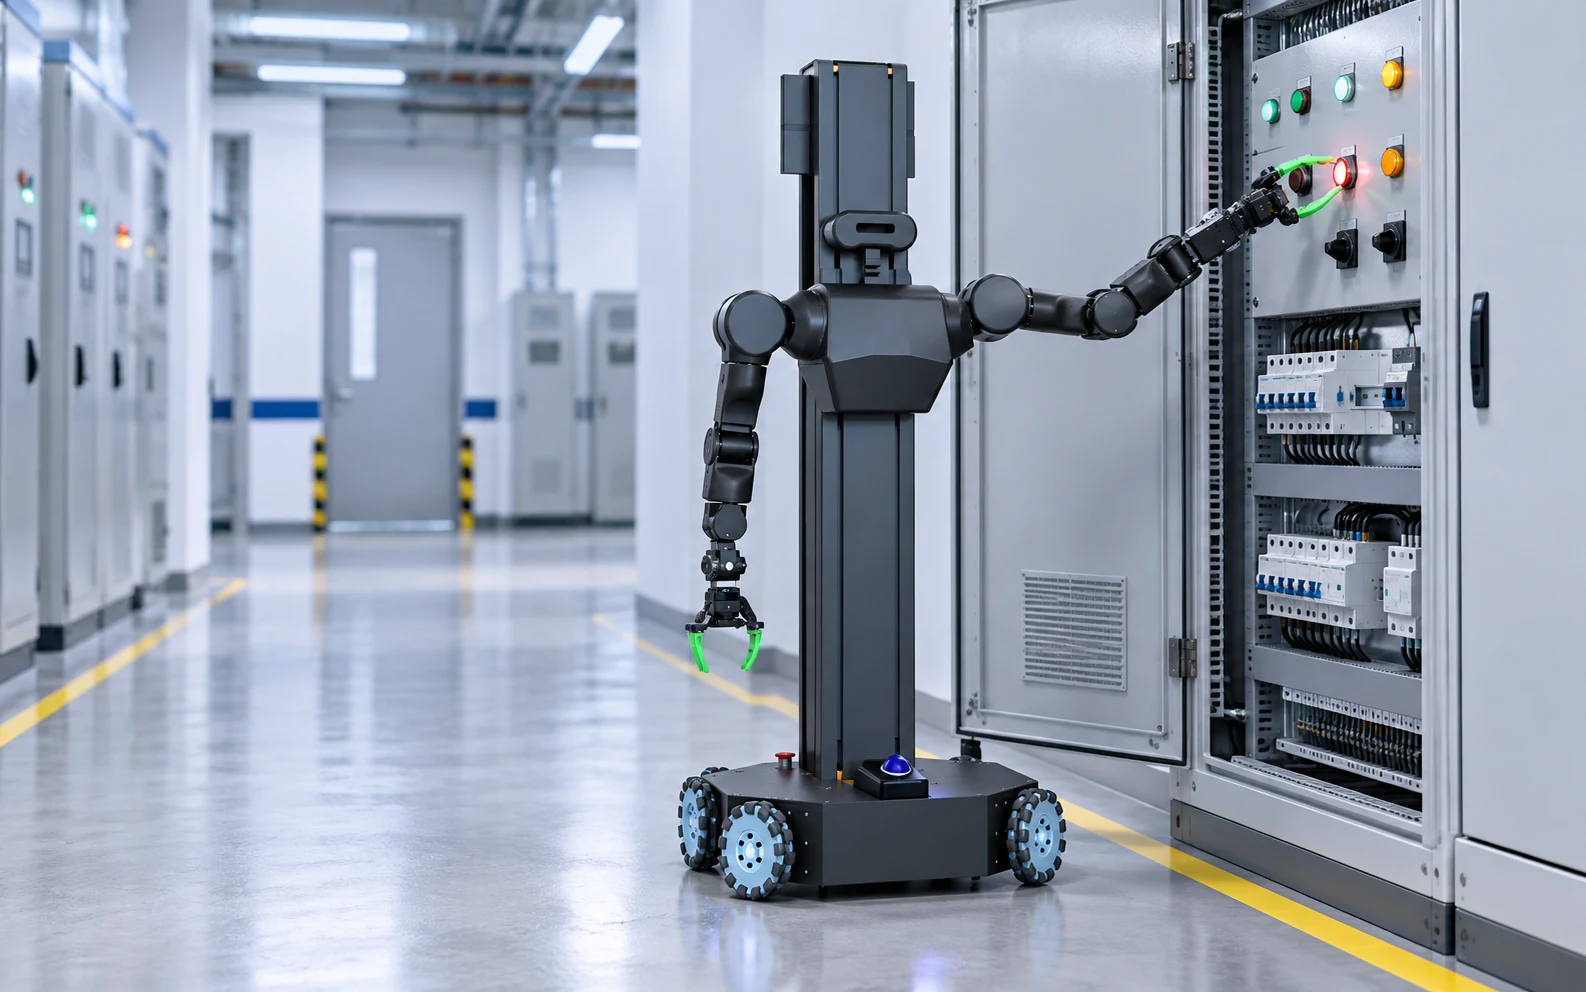
从现场巡检到按钮、开关与设备交互。
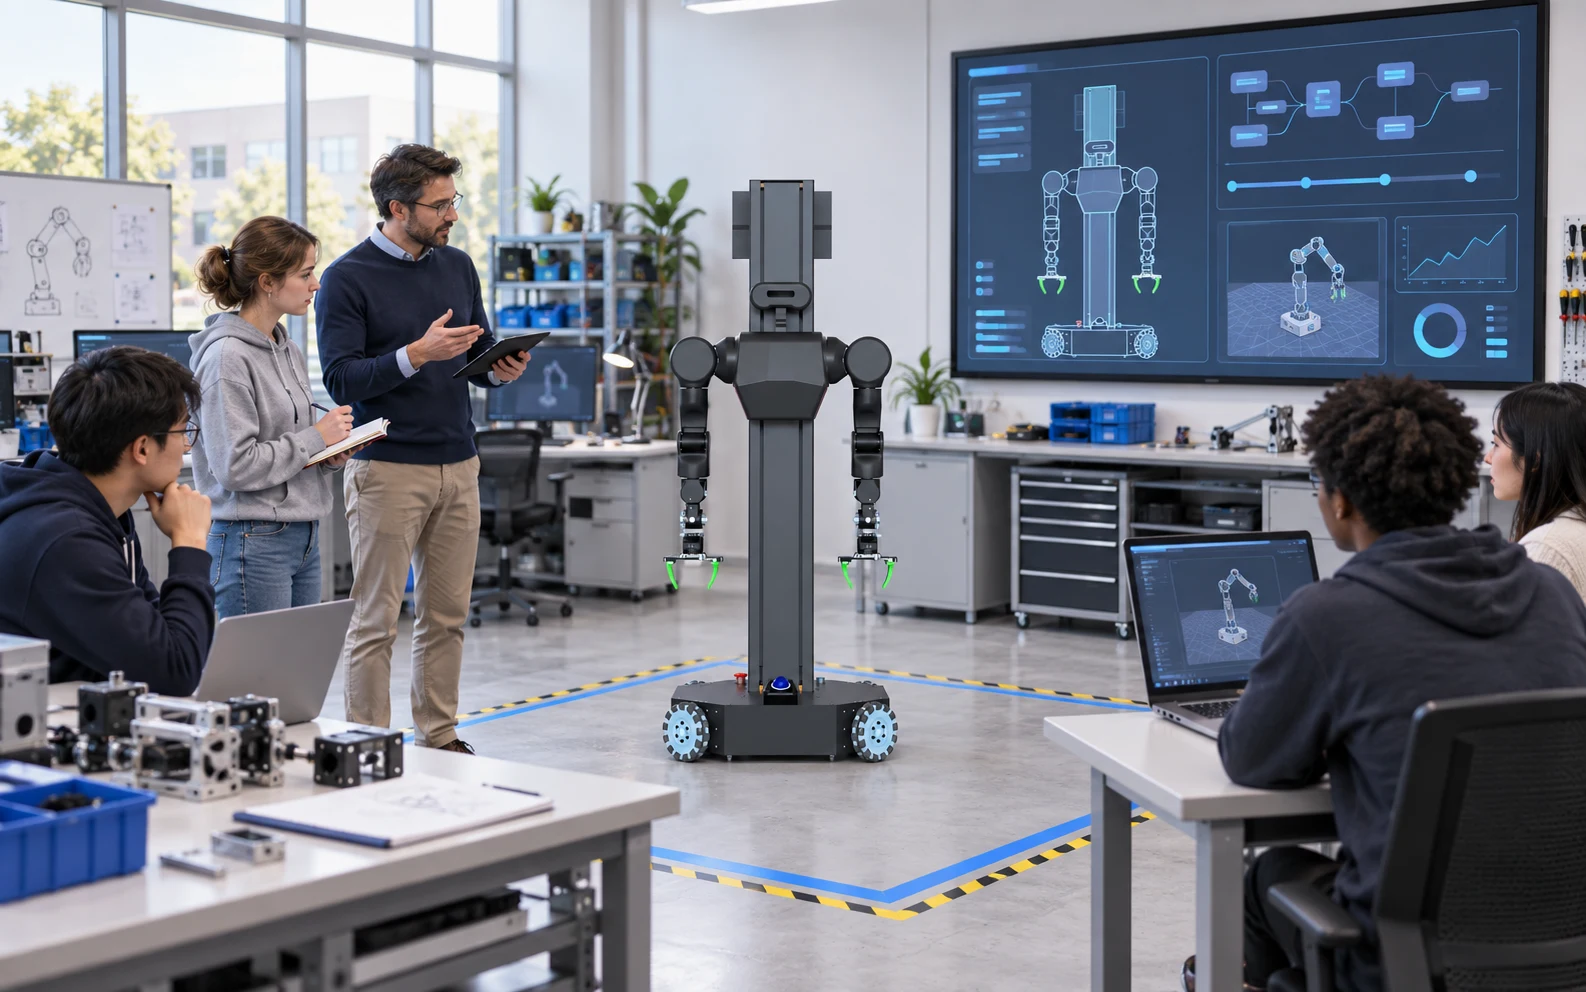
连接课程、仿真、真机实验与科研项目。
LIBARK SOLUTIONS
以 LibArk HW-1 为机器人本体,连接移动、操作、任务编排与数据管理,形成面向行业应用与教学科研的完整工作流。
INSPECTION + OPERATION
机器人不仅到达现场、采集状态,还能进一步完成按钮按压、开关复核和设备交互,让巡检从发现问题延伸到执行任务。
EDUCATION + RESEARCH
以可移动、可操作、可开发的真实机器人连接课程、仿真、实验和项目实践,让学生与研究者面对完整机器人系统。