LIBARK

全向轮式双臂机器人

LibArk HW-1

可升降、可双手作业、可二次开发。

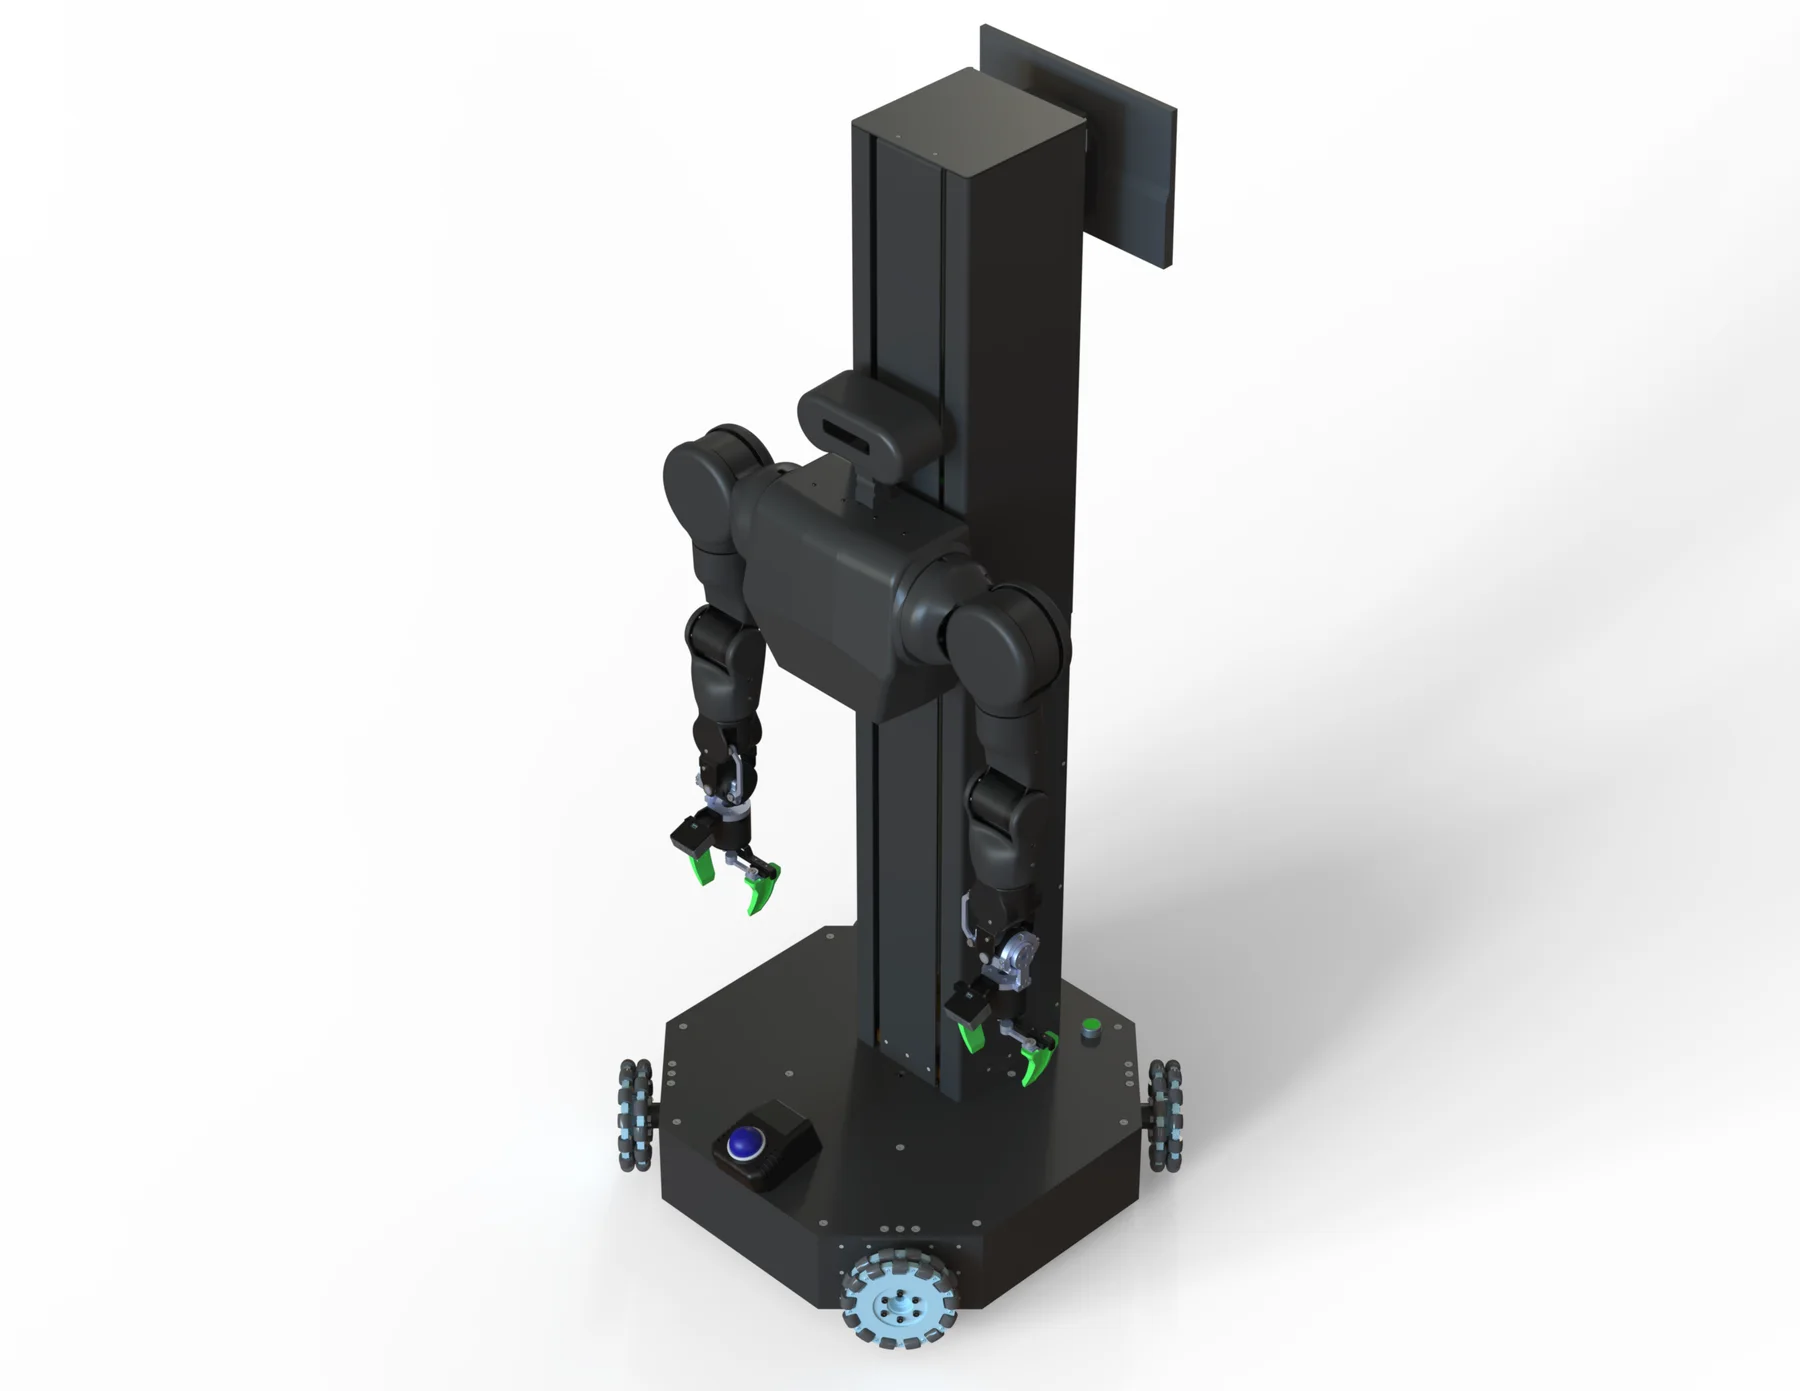
四轮全向移动操作机器人,配备双臂各 8 自由度机械臂与腰部升降结构,面向数据采集、服务应用、科研教学与农业分拣。

咨询产品
LibArk HW-1 左前侧视图

CORE CAPABILITIES

移动、操作与开发,统一在一个平台。

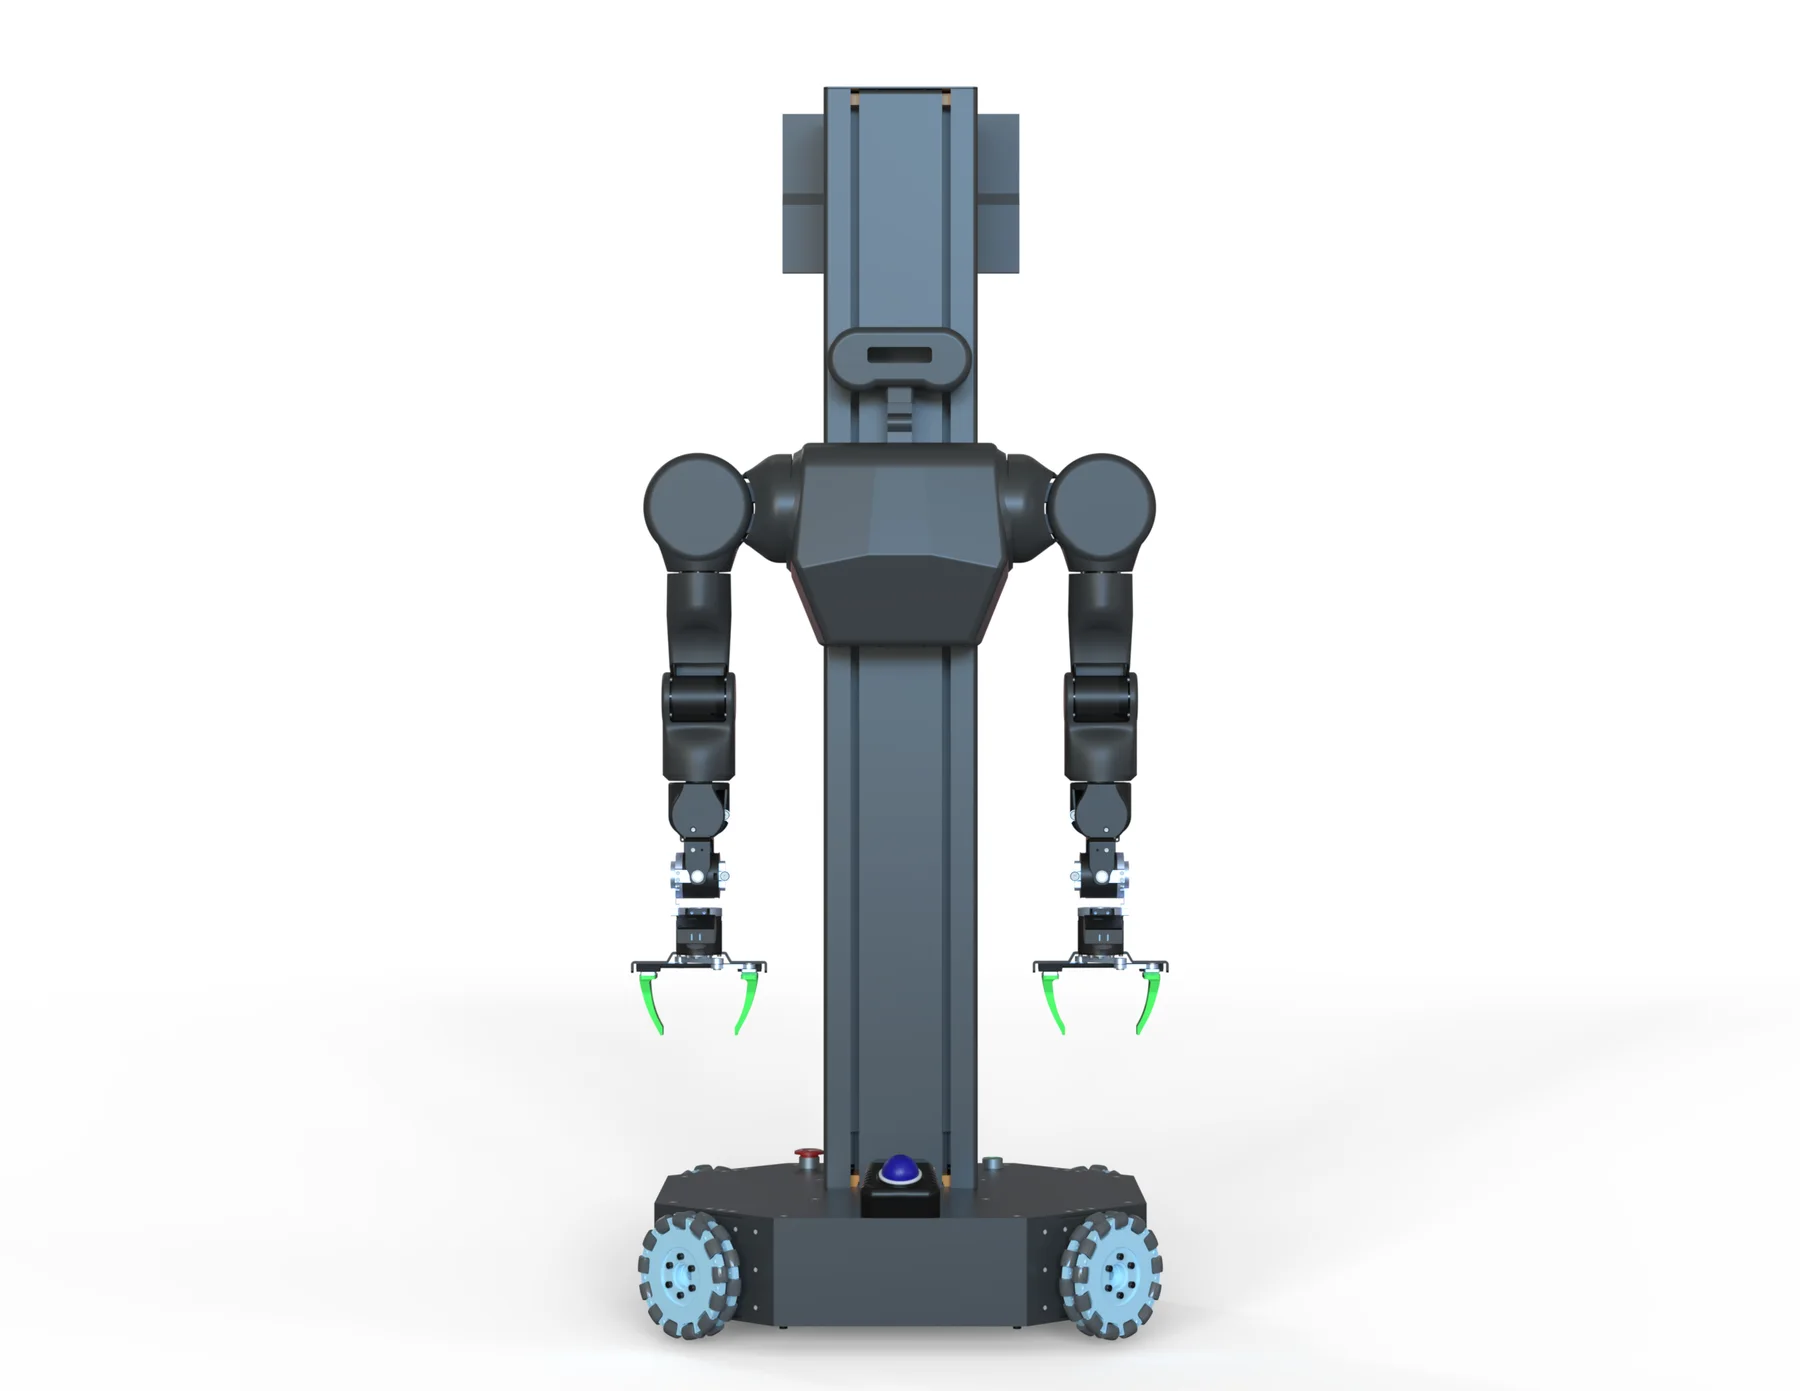
LibArk HW-1 正视图

全向移动

四轮全向底盘支持原地旋转与横向平移,635 × 635 mm 底盘适应标准门洞和室内通道。
双臂操作与升降

双臂各 8 自由度,配合腰部升降共 17 个操作自由度,支持关节力控,标配两指夹爪;腰部升降行程 1033 mm,覆盖从低位到货架的操作空间。

开放开发

提供 ROS 2、Python 接口,支持 MuJoCo、Isaac Sim,方便算法验证和二次开发。

灵活感知

标配头部与双臂 RGB 相机,可选 RGB-D、360° 激光雷达与 Meta Quest 3 VR 遥操。

SPECIFICATIONS

关键参数

参数以最终交付配置为准。

整机自由度
20(双臂 16 + 升降 1 + 全向底盘 3)
操作自由度
17(双臂 16 + 升降 1)
单臂自由度
8
底盘运动自由度
3(前后移动、横向平移、原地旋转)
单臂额定 / 峰值负载
4 kg / 6 kg
工作半径
797 mm(含标配两指夹爪);机械臂本体 650 mm
底盘尺寸
635 × 635 mm
最大线速度
1 m/s
腰部升降行程
1033 mm
最大作业高度
约 2078 mm(含夹爪)
续航
> 3 h(双臂空载)
控制接口
ROS 2 / Python

APPLICATIONS

从研究验证,到真实作业。

同一套移动操作平台,连接数据、算法与应用现场。

开发与数据采集

采集运动、视觉与环境数据,为模仿学习、技能迁移与模型验证提供基础;VR 遥操数据采集需选配 Meta Quest 3 VR 遥操套件。

商用与家庭

利用全向移动与可升降双臂覆盖柜台、货架和室内整理等作业空间。

高校科研

支撑移动操作、双臂协作和具身智能方向的课程实验、竞赛任务与课题验证。

农业分拣

结合视觉识别与双臂夹爪,完成果蔬或药材的识别、分级、分拣和轻量装箱。

CONFIGURATION

为开发与应用保留空间。

标准配置

  • 机器人本体(双臂、腰部升降与四轮全向底盘)
  • 两指夹爪(双臂标配)
  • 头部与双臂 RGB 相机
  • 电池与 24 V 专用充电器
  • 背部显示器与 4G 模块

可选配置

  • 头部与双臂 RGB-D 相机
  • 激光雷达(视场角 360° × 59°;探测距离 40 m @ 10% 反射率)
  • Meta Quest 3 VR 遥操套件

开发支持

  • ROS 2
  • Python
  • MuJoCo
  • Isaac Sim

START A CONVERSATION

联系我们,探讨机器人如何进入真实任务。

发送邮件