课程实验
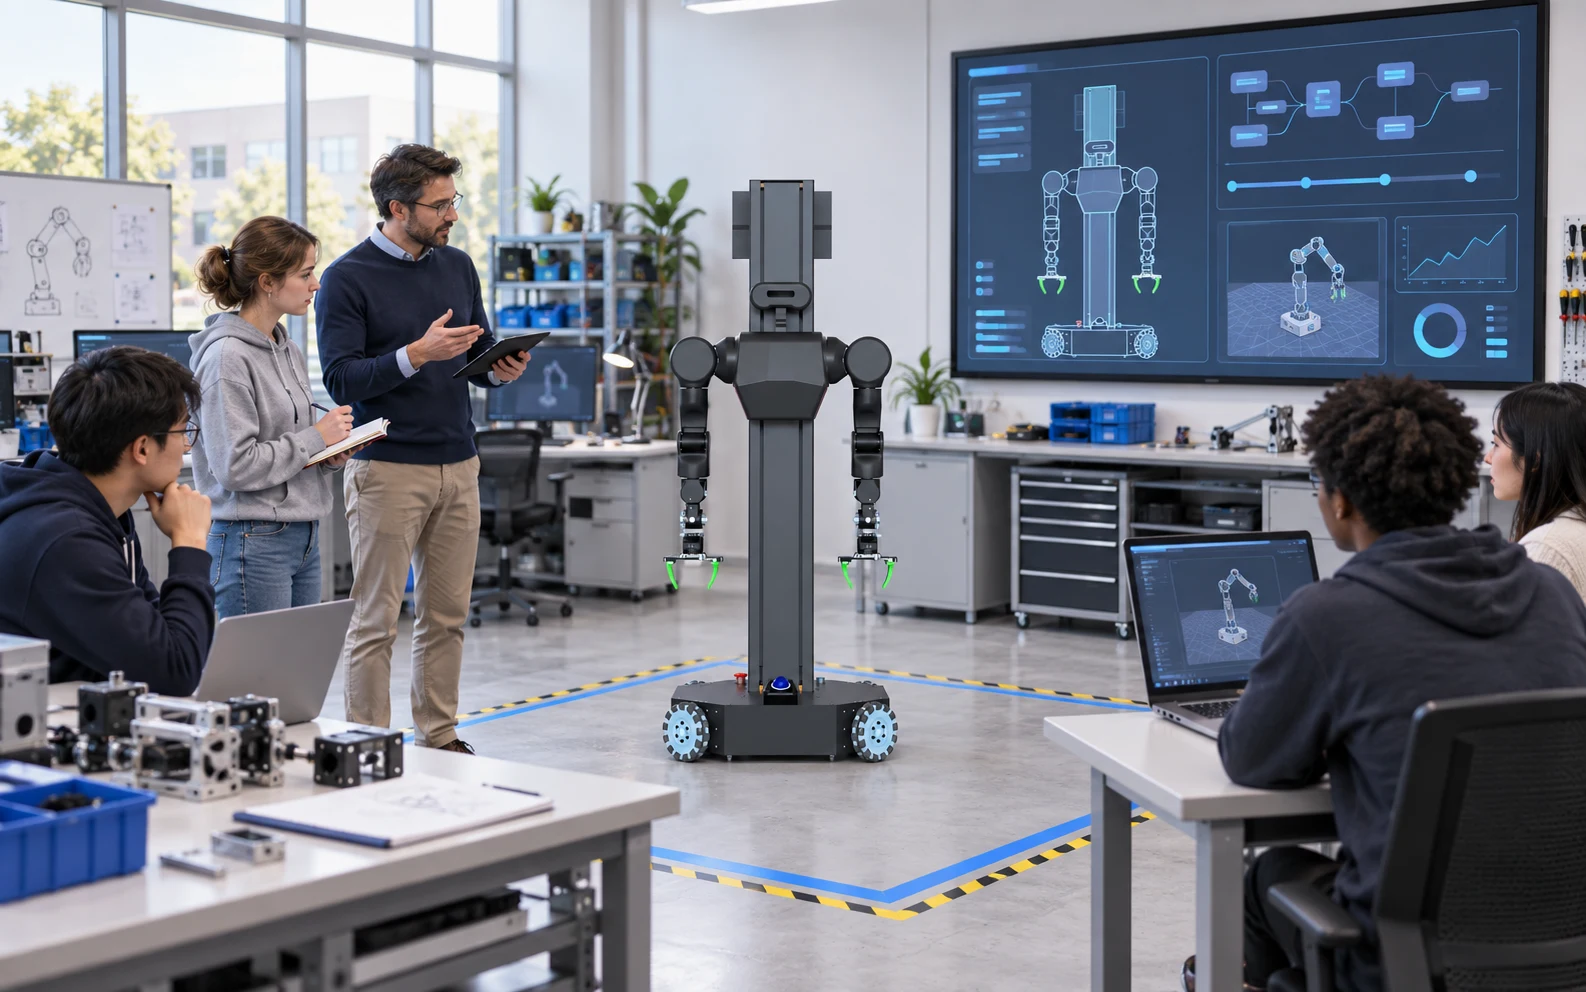
围绕移动控制、机械臂、双臂协同、感知与任务规划组织分层实验内容。
OPEN ROBOTICS PLATFORM
从机器人本体、任务执行到平台管理,让每一个环节保持清晰、连贯并可持续扩展。
围绕移动控制、机械臂、双臂协同、感知与任务规划组织分层实验内容。
通过仿真环境完成初步验证,再迁移至 HW-1 开展真实系统调试与结果对比。
结合 ROS 2、Python 与标准接口,支持课程作业、竞赛项目和科研原型开发。
面向班级与实验室安排设备时段、实验任务和运行记录,提高机器人平台使用效率。
任务流程
LEARNING HUB
集中管理课程讲义、实验指导、示例代码、仿真场景、设备预约和实验记录。
LIBARK OPERATIONS
讲义 · 示例代码 · 实验指导
仿真场景 · 真机任务
提交记录 · 运行日志
START A CONVERSATION